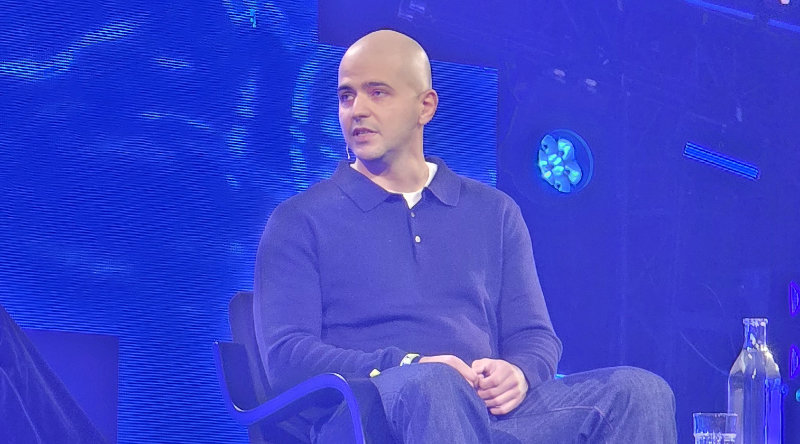
Suuret kielimallit ovat oppineet käsittelemään tekstiä, kuvia ja valtavia tietomääriä, mutta ne eivät vielä ymmärrä fyysistä maailmaa ihmisen tavoin. General Intuitionin Vincent Mitchellin mukaan robotiikan seuraava suuri harppaus edellyttää toimintamalleja, joiden kouluttamisessa videopelit ja simulointi voivat nousta ratkaisevaan asemaan.
– Nykyiset kielimallit ovat book smart, mutta eivät street smart, Mitchell kuvasi tekoälyn nykytilaa Slush-tapahtumassa Helsingissä.
Kielimallit ovat oppineet valtavista teksti- ja kuva-aineistoista, mutta fyysisessä maailmassa toimiminen on aivan toisenlainen ongelma. Robotin täytyy ymmärtää ympäristöään, ennakoida toimintansa seurauksia ja tehdä päätöksiä jatkuvasti muuttuvissa tilanteissa.
General Intuition kehittää tähän tarkoitukseen uudenlaisia tekoälyn perusmalleja. Yhtiön mukaan maailmamallit (world models) ja toimintamallit (action models) ovat saman kolikon kaksi puolta. Maailmamalli ennustaa, mitä tietystä toiminnasta seuraa, kun taas toimintamalli päättää, mitä seuraavaksi kannattaa tehdä.
Yksinkertainen esimerkki on auton ohjaaminen. Kun kuljettaja kääntää rattia, auto muuttaa suuntaansa. Maailmamallin tehtävä on ennustaa tämä seuraus, kun taas toimintamalli valitsee tarvittavan ohjausliikkeen. Todellisessa ympäristössä järjestelmän on samalla otettava huomioon fysiikan lait, ympäristön muutokset ja mahdolliset vaaratilanteet.
Mitchellin mukaan robotiikan kehitystä hidastaa ennen kaikkea koulutusdatan puute. Kielimallien käytettävissä on ollut valtava määrä internetistä kerättyä aineistoa, mutta robottien toiminnasta ei ole olemassa vastaavaa datavarantoa.
General Intuition uskoo ratkaisun löytyvän videopeleistä. Yhtiö hyödyntää Medal-pelivideoalustaa, jolle käyttäjät lataavat vuosittain miljardeja pelitallenteita. Pelimaailmoista voidaan kerätä aineistoa, jossa toiminta ja sen seuraukset liittyvät toisiinsa. Näin tekoäly voi oppia paitsi ennustamaan tapahtumia myös valitsemaan tilanteeseen sopivia toimintoja.
Yhtiö on jo esitellyt MIRA-maailmamallin, joka on koulutettu 10 000 tunnin Rocket League -pelidatalla. General Intuitionin ja Kyutain kehittämä malli simuloi neljän pelaajan peliä reaaliaikaisesti 20 kuvan sekuntinopeudella. Malli reagoi pelaajien näppäinkomentoihin ja ennustaa, miten pelimaailma muuttuu niiden seurauksena. Kehitystyössä on ollut mukana myös Epic Games.
Pelimaailma tarjoaa tekoälylle turvallisen ympäristön kokeilla, epäonnistua ja oppia. Mitchell muistutti, ettei esimerkiksi autonomista autoa voida opettaa välttämään törmäyksiä ajamalla sitä toistuvasti seinään. Simulaatiossa vastaavia tilanteita voidaan sen sijaan harjoitella rajattomasti ilman fyysisiä vahinkoja.
Simuloinnilla on kuitenkin rajansa. Fyysisessä tekoälyssä mallien on lopulta opittava toimimaan todellisen maailman ehdoilla. Ihmiselle itsestään selvät asiat, kuten esineiden käsittely, liikkeen hallinta ja ympäristön muutoksiin reagoiminen, ovat roboteille edelleen vaikeita ongelmia.
Mitchell korosti, että digitaalisen maailman tehtävissä tekoäly on jo monin paikoin ylittänyt ihmisen kyvyt. Fyysisessä tekoälyssä kehitys on sen sijaan vasta alkuvaiheessa. Siksi yleiskäyttöisen, ihmisen tavoin toimivan robotin rakentaminen on huomattavasti vaikeampaa kuin pelkän kielimallin kehittäminen.
Lähitulevaisuudessa Mitchell odottaa markkinoille ennen kaikkea tuhansia erilaisia robotteja, jotka on suunniteltu suorittamaan tarkasti määriteltyjä tehtäviä. Niiden älykkyys perustuu yhä enemmän toimintamalleihin, joita voidaan kouluttaa simuloiduissa ympäristöissä ennen siirtymistä todelliseen maailmaan.
General Intuition on kerännyt viimeisen vuoden aikana yli 650 miljoonaa dollaria rahoitusta. Yhtiö kehittää malleja, jotka kykenevät havainnoimaan, ennustamaan ja toimimaan sekä virtuaalisissa että fyysisissä ympäristöissä. Sen malleja on jo avattu rajatulle joukolle peli-, simulointi- ja robotiikka-alan yhteistyökumppaneita.

 5G-yhteyden rakentamiseen ei välttämättä tarvita matkapuhelinoperaattoria, SIM-kortteja eikä lisensoitua radiotaajuutta. DECT NR+ tuo 5G-standardin ominaisuuksia paikallisiin IoT-verkkoihin, joissa tarvitaan pitkää kantamaa, pientä viivettä ja luotettavaa tiedonsiirtoa. Uusi tekniikka yhdistää itsestään järjestäytyvän mesh-verkon, energiatehokkuuden ja nopean tiedonsiirron tavalla, joka haastaa monet nykyiset langattomat ratkaisut.